


معرفی محصول
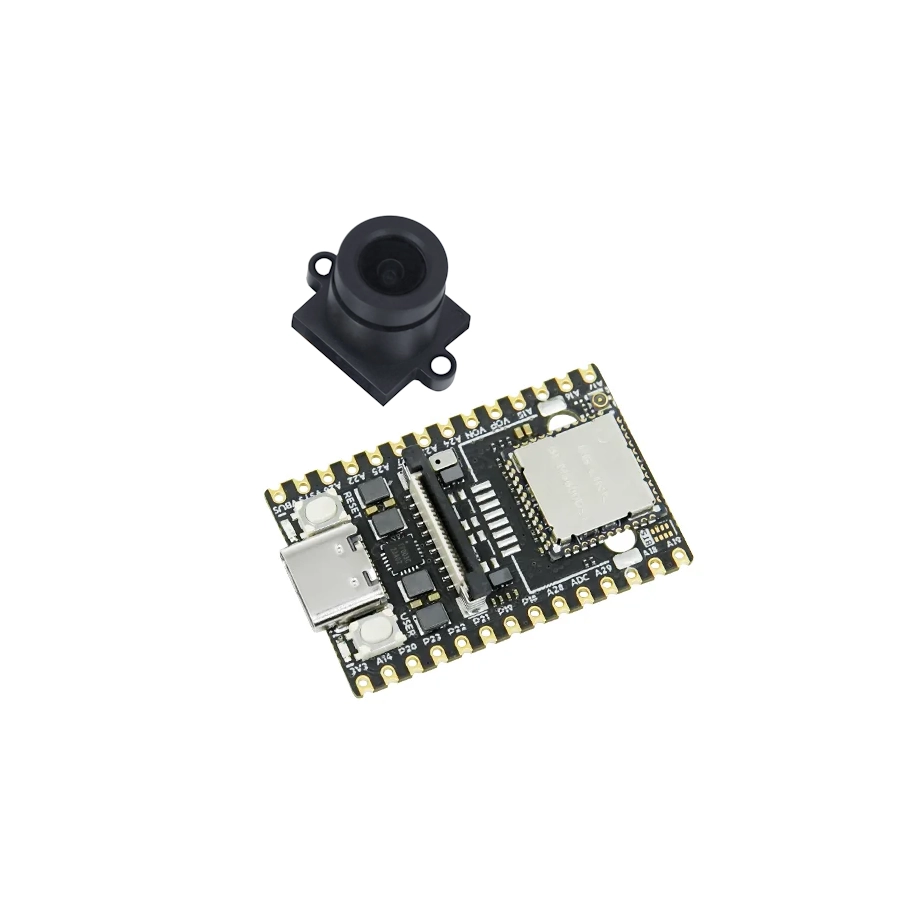
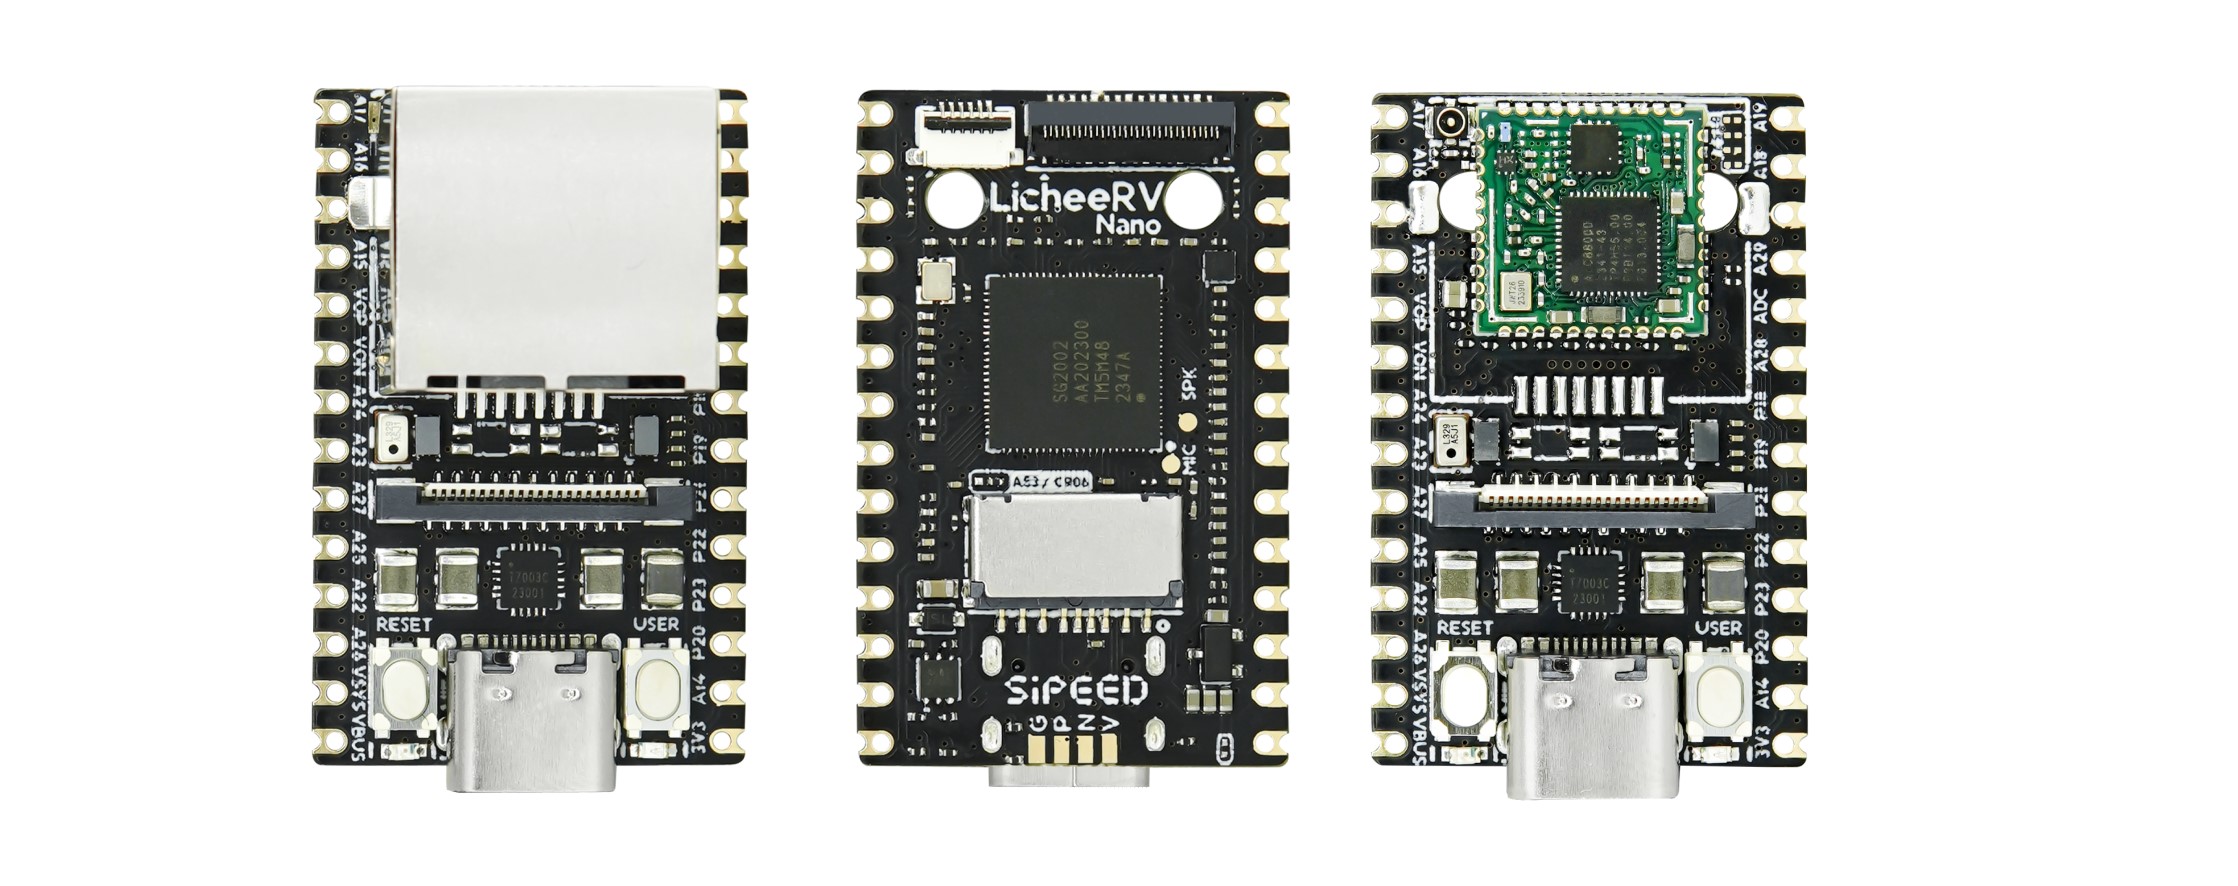
برد توسعه LicheeRV Nano با دوربین، یک راه آماده برای پروژه های بینایی ماشین و هوشمند است. این برد کوچک با پردازنده SG2002 هم تصویر را میگیرد و هم همانجا پردازش میکند؛ یعنی برای دیدن و فهمیدن صحنه جلوی دوربین، نیازی به فرستادن تصویر به کامپیوتر یا سرور نیست.
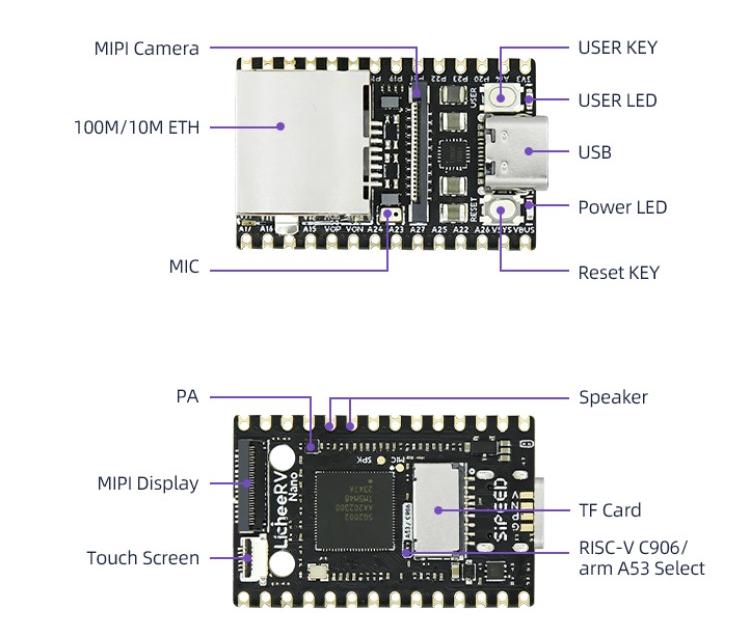
قلب این مجموعه، رابط دوربین چهارخطه MIPI-CSI است که به کانکتور ۲۲ پایه برد وصل میشود و امکان تقسیم دوگانه دوربین را هم دارد. کنار دوربین، میکروفون داخلی هم برای پروژههایی که صدا هم لازم دارند آماده است.
این نسخه علاوه بر دوربین، WiFi6 و بلوتوث هم دارد؛ پس میتوانید تصویر و نتیجه پردازش را بیسیم بفرستید و دستگاه را از راه دور مدیریت کنید. هسته RISC-V یک گیگاهرتزی و واحد پردازش عصبی هم برای مدلهای سبک هوش مصنوعی روی خود برد کافی است.
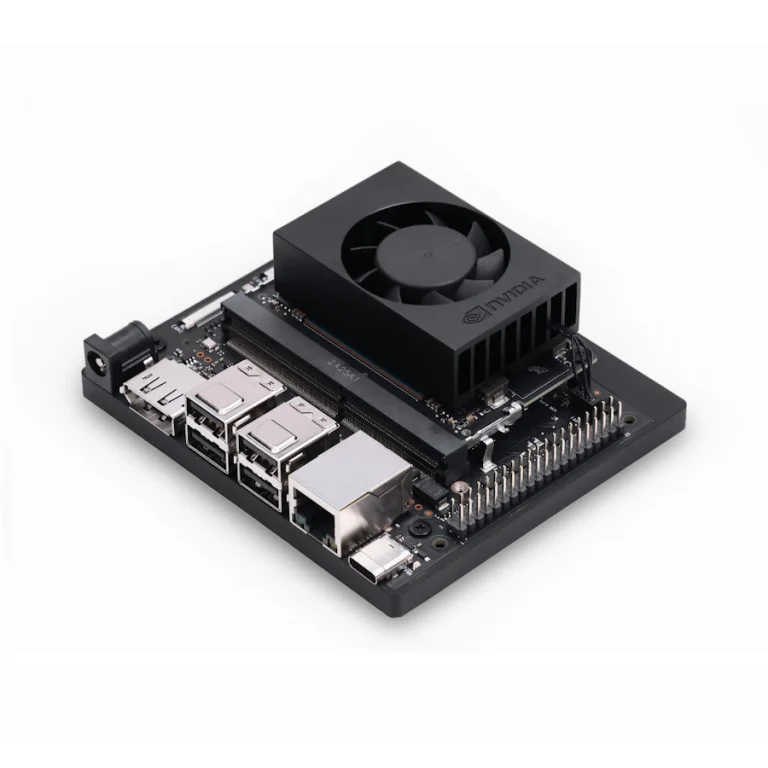
تصویر شاخص
ویژگیهای کلیدی
- دوربین متصل به رابط چهارخطه MIPI-CSI با کانکتور ۲۲ پایه
- پردازنده SG2002 با هسته اصلی یک گیگاهرتزی و انتخاب بین RISC-V و ARM
- واحد پردازش عصبی با توان یک ترا عملیات بر ثانیه برای هوش مصنوعی لبه
- حافظه داخلی ۲۵۶ مگابایت از نوع DDR3
- WiFi6 دو باند و بلوتوث BLE5.4 برای ارسال بیسیم تصویر و داده
- میکروفون سیلیکونی داخلی و تقویتکننده صدای داخلی برای بلندگوی کوچک
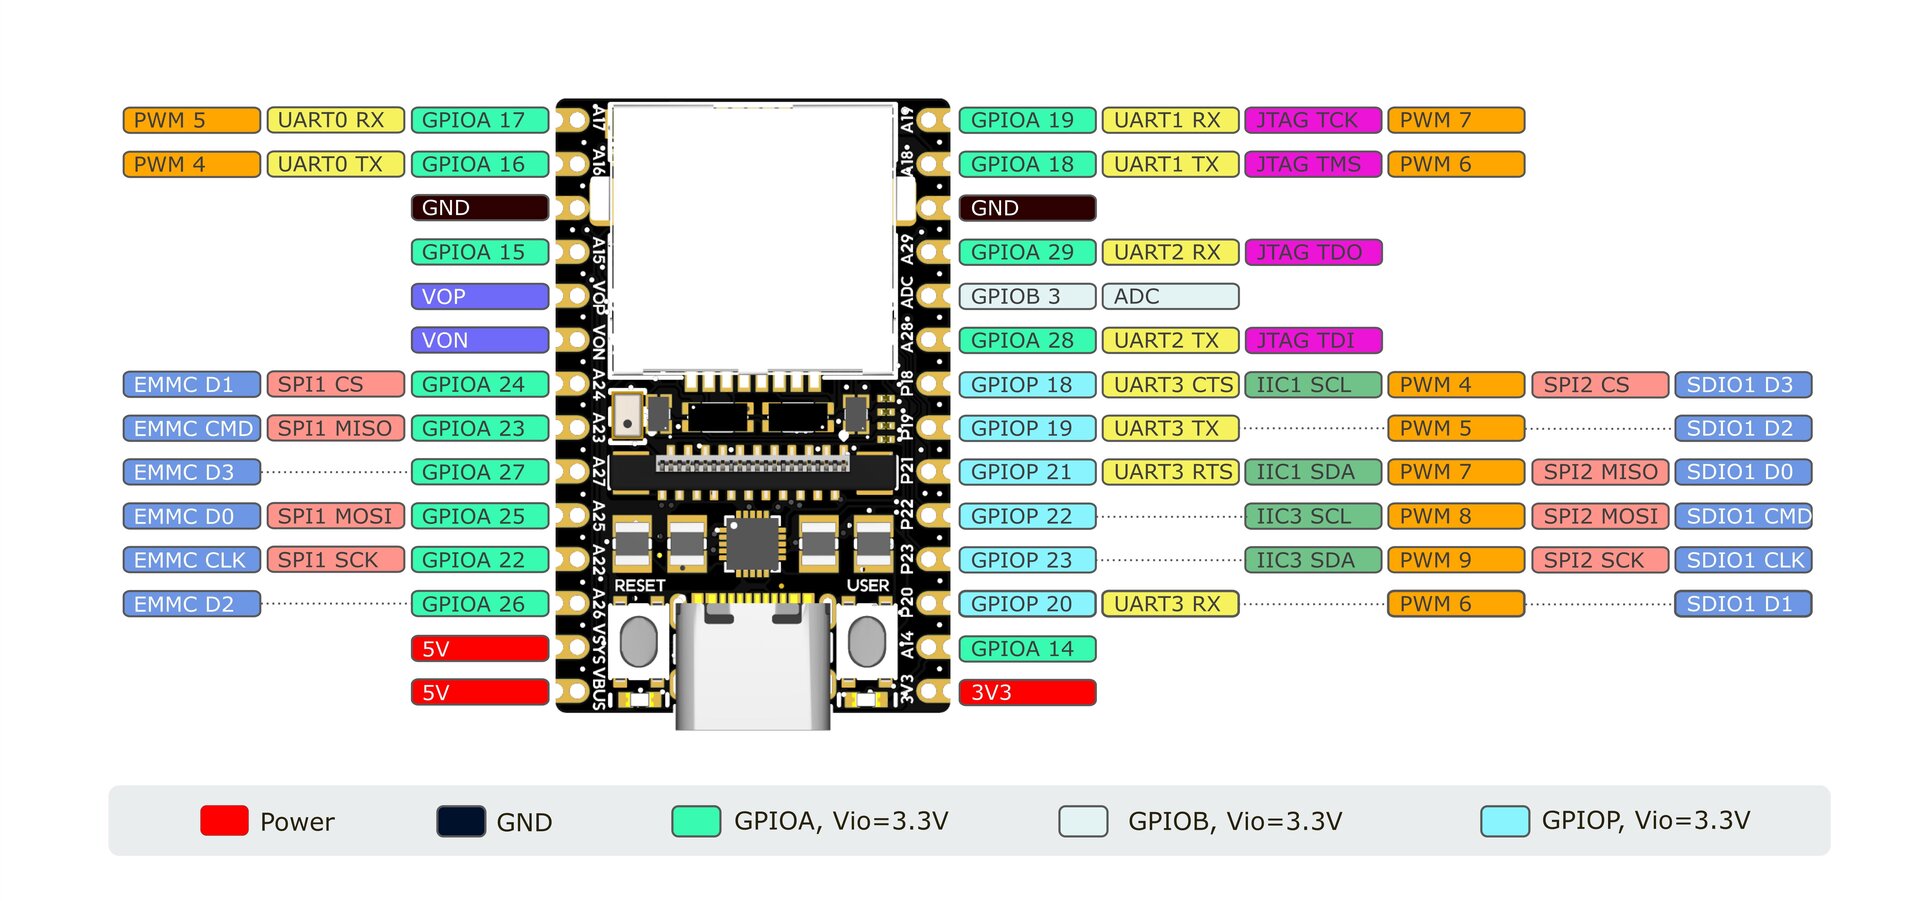
- خروجی نمایشگر دوخطه MIPI-DSI برای نمایش نتیجه روی محل
- بوت از کارت TF و پشتیبانی از Buildroot Linux و Debian
- ابعاد فقط ۲۲٫۸۶ در ۳۵٫۵۶ میلیمتر با پینهای سازگار با بردبورد
مشخصات فنی
| مشخصه | مقدار |
|---|---|
| پردازنده | SOPHGO SG2002؛ هسته اصلی یک گیگاهرتزی RISC-V C906 یا ARM A53 (قابل انتخاب)، هسته کوچکتر ۷۰۰ مگاهرتزی RISC-V C906، هسته کممصرف ۲۵ تا ۳۰۰ مگاهرتزی 8051 |
| واحد پردازش عصبی | توان یک ترا عملیات بر ثانیه با INT8 و پشتیبانی از BF16 |
| حافظه | حافظه داخلی ۲ گیگابیت (۲۵۶ مگابایت) از نوع DDR3 |
| ذخیرهسازی | بوت از کارت TF یا حافظه SD NAND (پدهای SD NAND زیر محل کارت TF قرار دارد) |
| رابط تصویر ورودی | ورودی چهارخطه MIPI-CSI با کانکتور ۲۲ پایه؛ پشتیبانی از تقسیم دوگانه دوربین |
| رابط تصویر خروجی | خروجی دوخطه MIPI-DSI با کانکتور استاندارد ۳۱ پایه؛ پشتیبانی از نمایشگر لمسی خازنی ۶ پایهای |
| رابط صدا | خروجی با تقویتکننده داخلی برای بلندگوی کمتر از یک وات؛ ورودی با میکروفون سیلیکونی داخلی |
| درگاه USB | یک درگاه USB2.0 نوع OTG از نوع Type-C |
| رابطهای توسعه | دو ردیف پین ۱۴ پایهای با فاصله ۲٫۵۴ میلیمتر؛ سازگار با بردبورد |
| کلیدها و نشانگرها | یک کلید ریست، یک کلید BOOT، یک نشانگر تغذیه و یک نشانگر کاربر |
| سیستمعامل | Buildroot Linux و Debian |
| ابعاد | ۲۲٫۸۶ × ۳۵٫۵۶ میلیمتر |
| دوربین | رابط ورودی چهارخطه MIPI-CSI با کانکتور ۲۲ پایه؛ رزولوشن دوربین به ماژول دوربین همراه بستگی دارد |
| اتصال بیسیم | WiFi6 دو باند ۲٫۴ و ۵٫۸ گیگاهرتز بههمراه بلوتوث BLE5.4 (نسخه W) |
کاربردهای رایج
- دوربین هوشمند و ثبت تصویر با پردازش روی خود دستگاه
- تشخیص و شمارش اشیا و افراد با مدل هوش مصنوعی سبک
- درِ هوشمند و کنترل دسترسی با دوربین و صدا
- ربات کوچک با دوربین و نمایشگر نتیجه
- نظارت بر خط تولید و کنترل کیفیت در کارگاه
- دوربین متصل برای خانه و محل کار با ارسال بیسیم تصویر
- پروتوتایپ سریع برای تست ایدههای بینایی ماشین با RISC-V
راهنمای نصب و راهاندازی
اول ایمیج آماده سازنده را روی کارت TF بریزید و برد را روشن کنید تا سیستم بالا بیاید. سپس دوربین را طبق راهنمای نصب دوربین در مستندات Sipeed به کانکتور ۲۲ پایه وصل کنید؛ توجه به جهت کابل فلت مهم است.
در بسته دوربین، پیچ، پایه لحیمکاری و پیچگوشتی همراه محصول است. اگر نمایشگر هم دارید، برد آداپتور و کابل فلت آن را طبق راهنمای نصب نمایشگر وصل کنید.
برای توسعه نرمافزاری، مخزن LicheeRV-Nano-Build در گیتهاب سازنده و مستندات SOPHGO برای ساخت ایمیج و SDK واحد پردازش عصبی در دسترس است.
نکات مهم پیش از خرید
در این بسته، دوربین همراه برد ارائه میشود؛ اما رزولوشن و مشخصات دقیق تصویر به ماژول دوربین داخل بسته بستگی دارد و در صفحه معرفی سازنده ذکر نشده است. اگر رزولوشن خاصی برای پروژهتان لازم دارید، پیش از خرید مشخصات ماژول دوربین را از تعریف بسته بررسی کنید. جدول زیر هم نشان میدهد این نسخه (W) چه اتصالهایی دارد.
| نسخه | سیستم پایه | میکروفون و بلندگو | اترنت | WiFi6 و بلوتوث |
|---|---|---|---|---|
| LicheeRV-Nano-B | دارد | دارد | ندارد | ندارد |
| LicheeRV-Nano-E | دارد | دارد | دارد | ندارد |
| LicheeRV-Nano-W | دارد | دارد | ندارد | دارد |
| LicheeRV-Nano-WE | دارد | دارد | دارد | دارد |
نکته دیگر، حافظه ۲۵۶ مگابایتی است. این حافظه برای اجرای لینوکس و مدلهای سبک کافی است، اما برای مدلهای بزرگ هوش مصنوعی یا چند برنامه همزمان مناسب نیست. سازنده هم برای نسخه آزمایشی (پتاسیل 70405) اعلام کرده که واحد پردازش عصبی فقط در نیم توان پایدار است و سرعت WiFi هم هنوز بهینه نشده است؛ این نکات را پیش از استفاده سنگین در نظر بگیرید.
مقایسه با گزینههای مشابه
در برابر بردهای ESP32، نقطه قوت این برد دوربین واقعی MIPI و واحد پردازش عصبی است؛ ESP32 برای خواندن حسگر خوب است، اما برای پردازش تصویر روی دستگاه ساخته نشده است.
در برابر بردهای قدرتمند لینوکسی، پردازنده و حافظه این برد کمتر است، اما برای دوربین همیشهروشن و کممصرف ارزانتر و کوچکتر است. اگر مدل هوش مصنوعی شما سبک است، همین برد کافی است.
محتویات بسته
در این بسته، برد LicheeRV Nano نسخه W بههمراه ماژول دوربین قرار میگیرد. پیچ، پایه لحیمکاری و پیچگوشتی نصب دوربین هم طبق اعلام سازنده داخل بسته است.
کارت حافظه TF و نمایشگر جزو این بسته نیستند و باید جداگانه تهیه شوند
پرسشهای متداول
رزولوشن دوربین این بسته چقدر است؟
رزولوشن به ماژول دوربین داخل بسته بستگی دارد و در صفحه معرفی سازنده ذکر نشده است. پیش از خرید، مشخصات ماژول دوربین را بررسی کنید.
آیا دوربین بهتنهایی کار میکند یا نرمافزار هم لازم است؟
برای دیدن تصویر کافی است ایمیج آماده سازنده روی کارت TF باشد و دوربین وصل شود. برای پردازش هوش مصنوعی هم باید مدل و برنامه شما روی سیستم اجرا شود.
آیا این نسخه WiFi و بلوتوث هم دارد؟
بله، این نسخه W است و WiFi6 دو باند و بلوتوث BLE5.4 را هم دارد؛ علاوه بر دوربین، اتصال بیسیم هم در اختیار شماست.
آیا میتوانم دو دوربین وصل کنم؟
رابط دوربین این برد از تقسیم دوگانه دوربین پشتیبانی میکند؛ جزئیات اتصال را در راهنمای نصب دوربین سازنده ببینید.
حافظه این برد برای مدل هوش مصنوعی کافی است؟
برای مدلهای سبک بله؛ اما برای مدلهای بزرگ، حافظه ۲۵۶ مگابایتی محدودیت ایجاد میکند.
منابع و مستندات
منبع اصلی این توضیحات، صفحه معرفی سازنده در مستندات Sipeed است. برای دیتاشیت، نقشه مدار، نقشه ابعادی و فایل سهبعدی هم به بخش منابع سختافزاری همان صفحه مراجعه کنید.
محصولات مرتبط
نقد و بررسیها
پاککردن فیلترهاهنوز بررسیای ثبت نشده است.